Roblox Outpost Mars対策:Coding Cookiesでブロック練習
PracHub の英語記事を翻訳したものです英語の原文を読む
概要
公式のCoding Cookiesでの練習を整理し、オリジナルのグリッド演習を使って、ヘルパーの前提条件、状態のトレース、境界テストを学べる、根拠の種類を明示したOutpost Mars対策ガイドです。
Coding Cookiesは、Outpost: Marsで使われるブロックコーディングのインターフェースに慣れるための、Roblox公式の練習ルートです。 まずここで、命令を組み立てて実行する操作に慣れてください。そのうえで、さらに難しいスキルを練習します。開始位置や入力、周囲の条件が変わっても、小さなプログラムが正しく動くようにするスキルです。Roblox Early Career
ブロックプログラムは、見た目が整っていても、壊れやすい前提を含んでいることがあります。たとえば、次の作業では正面を向いている必要があるのに、ヘルパーが常に右へ曲がってしまうことがあります。あるいは、ループが最後の動作のあとにも移動してしまい、ロボットが目的地より1マス先に行ってしまうこともあります。意識して練習すれば、こうしたミスを見つけることができます。
このガイドでは、公式の案内、候補者の報告、オリジナルの演習を区別して扱います。アルゴリズムの補完的な練習としては、PracHubのRoblox Software Engineer questionsで、状態、探索、境界の考え方を練習できます。これらは公式のゲームとは別のものであり、実際のアセスメントの出題を予想するものではありません。
コンセプトを表したイラストです。描かれているブロックのラベルは、実際のアセスメントのコマンド一覧として確認されたものではありません。
Coding Cookiesで何を準備できるか
公式の事実: Robloxの採用ページでは、Coding CookiesをOutpost: Marsのインターフェース対策として位置づけています。Kaiju Catsは、RobotsとFactoriesの基本的なゲームインターフェースと戦略的な戦術の対策として位置づけられています。対策の道筋はそれぞれ異なります。正しいものを選ばないと、練習時間のすべてを操作の種類が違うものに使ってしまうことになります。公式の練習ガイド
公式がリンクしているCoding Cookiesの体験は、Assessment Toolsが公開しており、ロボットのシェフE.R.N.I.E.のためにコードでレシピを作るキッチンが舞台だと説明されています。時間制限もスコアもなく、自由に取り組めます。説明には、ここでの行動がアセスメントの結果に影響しないことも明記されています。
つまり、応募のスコアを気にせずに試せる場です。ただし、キッチンのコマンドやパズル、解答のすべてがMarsに出ることまでは示されていません。公開されている案内が確認しているのは、インターフェース同士のつながりであり、課題がまったく同じであることではありません。
この記事のために公式リンクは確認しましたが、割り当てられるアセスメント自体は実際に試していません。アクセス方法や操作については、最新の体験ページの説明に従ってください。名前が似ているサードパーティのページや、ゲームIDが違うページよりも、Roblox公式の採用ページにあるリンクを出発点にするほうが確実です。
候補者の報告からわかること
候補者の報告: 2026年8月のある議論で、ある応募者は、シミュレーションのパートで複数の関数を作ったものの、採点対象の課題で特定の場面ではヘルパーがうまく動かないことに気づいたと書いていました。その人は、一部でドローンを手動で1歩ずつ動かす方法に切り替えたと報告しています。これは一人の体験談であり、すべてのバージョンのアセスメントの仕様ではありません。関数のデバッグに関する候補者の体験談
別の候補者の報告: 8月の議論には、報告されたマップ数がそれぞれ異なる投稿や、Marsのマップをいくつか完了したと報告しながらも不合格になった応募者の投稿があります。条件が統制されていない自己申告の結果なので、合格基準や各セクションの配点はわかりません。Roblox OAに関する議論
ここから言える準備の示唆は限られています。一度うまくいったヘルパーでも、気づかない開始条件に依存しているかもしれません。再利用とテストを練習する価値はあります。ただし、決まったマップ数、タイマー、ブロックの種類、最適な関数ライブラリを断言できるほどの根拠はありません。
受験方法などの詳細については、届いた招待メールと割り当てられた説明を確認してください。他の人の課題の進め方を、そのまま誰にでも通用する解法として扱うのは避けましょう。
まずブロックが実際に何をするかを知る
以下はオリジナルの練習アドバイスであり、Coding Cookiesの公式チュートリアルの順序だと主張するものではありません。公式の練習体験で使える動作を使い、その挙動を自分で直接確認してください。
まず、結果を予測できる短い手順から始めます。1つの動作を実行して結果を観察し、次に2つの動作を組み合わせます。長いレシピを作る前に、何が最初に実行されるのか、ブロックがどこに接続され、どこで入れ子になるのかがインターフェース上でわかるかを確認してください。見た目で隣り合っているブロックが、意図した手順に含まれていないこともあります。
次の3つの疑問を分けて考えます。そのコマンドは何を意味するのか、いつ実行されるのか、何を変えるのか。ブロックが位置やリソースを変えるなら、その変化も頭の中のモデルに含めてください。コマンドが繰り返される場合は、1つの動作が繰り返されるのか、入れ子になったグループ全体が繰り返されるのかを見極めます。見慣れたブロックが、他のプログラミングツールの構文とまったく同じ動きをすると思い込んではいけません。
短い手順がうまく動いたら、体験で許されている範囲で、入力か開始条件を1つだけ変えてみます。実行する前に、新しい結果を予測します。こうすると、覚えた並べ方を再現できるかではなく、仕組みを理解しているかどうかを確かめられます。
PythonやJavaScriptをすでに知っているなら、インターフェースに慣れることを軽く見ないでください。目的は、選択、入れ子、実行順序によるミスを減らし、別のエディタでもプログラミングの知識を生かせるようにすることです。Roblox StudioやLuauの学習がこの練習ルートの前提条件であるとは、これらの情報源では示されていません。
再利用できるヘルパーごとに、開始と終了の条件を決める
ヘルパーは名前だけでは不十分です。「行を作る」では、どこから作り始めるのか、どの向きに進むのか、エージェントがどこで終わるのかがわかりません。これらの詳細によって、次に別のヘルパーを安全に実行できるかどうかが決まります。
オリジナルの演習: 紙のグリッドと、今いるマスにタイルを置き、1マス前進できるローバーを考えます。タイルを置いてもローバーは動きません。東をxが増える方向、北をyが増える方向と定義します。これは説明のために作った架空のモデルであり、Robloxのコマンド名や座標系について述べるものではありません。
正の整数nに対してBUILD_ROW(n)を定義します。開始マスを含めてちょうどn枚のタイルを置き、向きを変えずに最後のタイルの上で終わるものとします。必要なマスは空いていて、演習でタイルが十分に用意されていると仮定します。これらの仮定は、なんとなく成り立つと期待するのではなく、明示してください。
概念的に正しい手順は次のとおりです。
BUILD_ROW(n), for n >= 1:
    PLACE
    REPEAT n - 1 TIMES:
        MOVE_FORWARD
        PLACE
これらは紙の上でトレースできる擬似ブロックであり、Coding Cookiesに入力するための命令ではありません。この考え方を許可されているエディタに当てはめるときは、実際に使える操作と、その文書化された挙動を使ってください。
よくある別の書き方として、PLACE; MOVE_FORWARDをちょうどn回繰り返す方法があります。この場合、置かれるタイルの数は同じですが、終了位置が1マス先に進みすぎます。見た目の構築結果は正しく見えても、終了時の状態が次の操作を壊してしまいます。
大きな解法を作る前に、最小の例をトレースする
トイルールのもとで、東向きの(0,0)からBUILD_ROW(3)を呼び出すとします。いきなり最終的な絵に飛びつかず、各動作のあとに何が変わるかを記録してください。
| ステップ | 動作 | ローバーの位置 | ここまでに置いたタイル |
|---|---|---|---|
| 開始 | なし | (0,0) | なし |
| 1 | 置く | (0,0) | (0,0) |
| 2 | 前進 | (1,0) | (0,0) |
| 3 | 置く | (1,0) | (0,0), (1,0) |
| 4 | 前進 | (2,0) | (0,0), (1,0) |
| 5 | 置く | (2,0) | (0,0), (1,0), (2,0) |
結果は、配置が3回、移動が2回です。向きは東のままです。これらの事実は、アニメーションの細かい部分ではなく、答えの一部です。
次に、このヘルパーをすぐにもう一度呼び出すとします。前回の呼び出しが終わったタイルの上から始まるので、2回の呼び出しはそのマスで重なります。重複して置かずに連続して延長したい場合は、呼び出し側が先に次のマスへ進む必要があります。その移動が可能であることが前提です。これは、個別には正しいヘルパーを組み合わせても、正しくないプログラムになることがある理由を示しています。
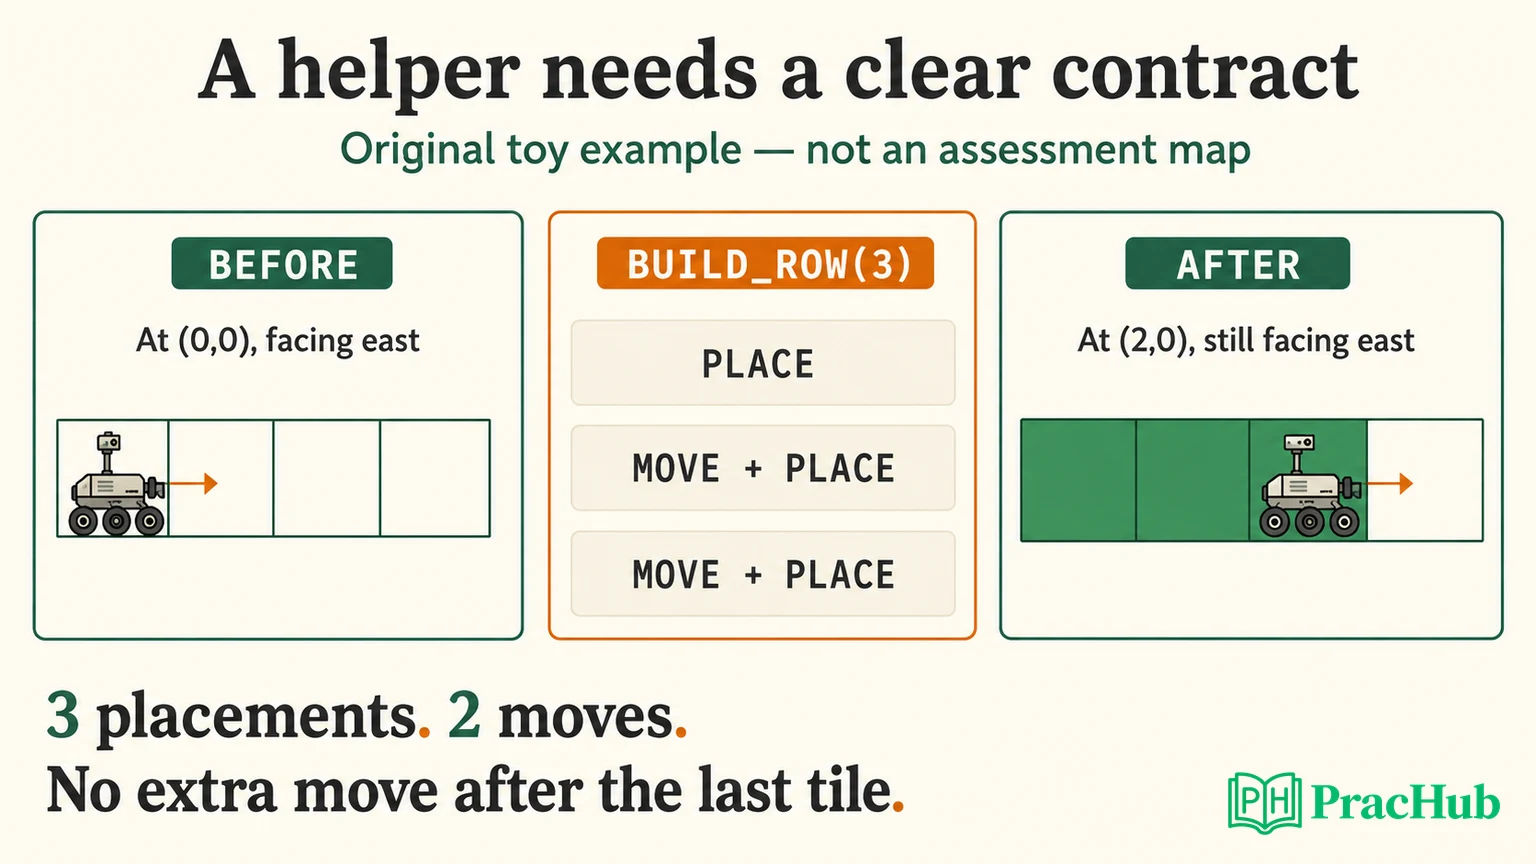
一度の成功では見えない前提をテストする
この演習では、n = 1が特に参考になります。ローバーは1回だけ置き、移動しないはずです。不要な最後の移動は、大きなマップに隠されることなく、すぐにわかります。
次にn = 2を試し、そのあと開始位置と向きを変えてみましょう。(4,2)から北向きでn = 3にすると、この記事の座標の決め方では、北向きのまま(4,4)で終わるはずです。実装が代わりに東へ向かうなら、「前」と固定された世界の方角を取り違えています。
条件の限界もテストしてください。このヘルパーは、あえて正の整数だけを受け付けます。長さ0の要求については、拒否するか、何もしない新しいケースとして定義するかを別途決める必要があります。負の繰り返し回数が偶然に挙動を決めてしまわないようにしてください。同様に、必要なマスが塞がれている場合は、道が空いているという仮定に反します。この単純なヘルパーが、こっそり解決してくれるケースではありません。
大きな手順が失敗したら、予測と異なる最初の状態を見つけます。ヘルパーの開始前にローバーがすでに間違った方向を向いているなら、呼び出し側を調べます。開始時の状態が正しいのに最初の移動が間違っているなら、そのヘルパーのコマンドの意味を調べます。その境目でデバッグするほうが、手順全体を置き換えるよりも多くのことがわかります。
そのため、短いテストセットでは、長さ、開始位置、向き、そして記載した前提条件が成り立つかどうかを変えるようにしてください。壊れやすい抽象化を見つけるために、非公開のアセスメントのマップを真似する必要はありません。
コンパクトにする前に、正しい解を作る
オリジナルの準備アドバイス: 正しさと効率は、別の問いとして扱ってください。まず、プログラムが課題の要求どおりに動くことを確認します。そのうえで、結果や後続のステップが期待する状態を変えずに、繰り返しの作業をどこまで減らせるかを考えます。
トイの行の演習では、繰り返しブロックを使えば表現は短くなりますが、必要な配置の回数は減りません。ヘルパーを使えば読みやすさと再利用性は高まりますが、実行される動作の数は変わらないこともあります。「見えるブロックが少ない」ことと「実行される作業が少ない」ことは、別の尺度です。
実際の課題に効率の指標が表示される場合は、それが何を数えているのかを読んでください。見た目が最も短いプログラム、最も大きな関数ライブラリ、最も多くの練習レシピの完了を評価してくれると思い込んではいけません。公開されている情報源からは、Marsに共通する採点式があるとは確認できません。
ツールで可能なら、大きなリファクタリングの前に、動作するバージョンを残しておきましょう。編集後は、最小のケースと、開始条件を変えたケースをもう一度実行します。ほかの操作から呼び出されたときの挙動を予測できなくなるなら、巧妙で汎用的なヘルパーも改善とは言えません。
練習セッションの有益な終わり方
すべての実験が成功するまで練習を続ける必要はありません。より有益な区切りは、短い手順を説明でき、その前提を挙げられ、実行する前に1つの条件を変えた場合の結果を予測できる状態になることです。
最後に直した点を、4つの文で説明してみてください。何を意図したか、何が起きたか、どの前提が間違っていたか、何を変更したか、の4つです。トイの例なら、最後の配置のあとに余分な移動があった、という内容になるでしょう。実際の練習セッションを振り返るときは、自分が実際に観察したミスを使ってください。
割り当てられたセクションを始める前に、説明と時間に関する情報を読んでください。Robloxの採用ページには、アセスメントはまとめてでも、1週間にわたってでも受けられると書かれています。ただし、セクションのタイマーが始まったあとに一時停止してよいという意味ではありません。アクセスの問題や期限延長の依頼については、公式のアセスメントページにあるサポートの窓口を利用してください。
ブロックプログラムの考え方を鍛える5つの補完的な演習
これらのPracHubの問題では、他の場面にも応用できるコーディングの考え方を鍛えます。Coding Cookiesを再現するものではなく、Marsのレイアウトを明かすものでもなく、面接の出題を予想するものでもありません。このセットには、Software Engineerの問題と、近い職種であるMachine Learning Engineerの問題が含まれています。状態と境界の考え方に合わせて選んだもので、Marsの問題集であることを示す根拠ではありません。
| PracHubの問題 | 重点的な練習方法 |
|---|---|
| Simulate robot path and detect boundedness | 位置と向きの両方を追跡し、コマンドが繰り返されるときに完全な状態が重要になる理由を説明する。 |
| Can the character reach the destination?(キャラクターは目的地に到達できるか) | 障害物やグリッドの端を含めて、許される遷移と、望ましい目的地を区別する。 |
| Level-Ordered Dependency Build Order(レベル順の依存関係ビルド順序) | ある操作を実行する前に、どの前提条件が成り立っている必要があるかを明確にする。 |
| Find Windows Containing a Target(対象を含むウィンドウを探す) | 範囲の中ほどの例に頼らず、区間の両端を含む場合と、重なり合う範囲をテストする。 |
| Implement a Rolling-Window Rate Limiter(ローリングウィンドウ方式のレートリミッターを実装する) | 境界条件を明確にし、状態が有効な範囲に入る瞬間と出る瞬間をテストする。 |
問題を1つ選び、実装する前に、その最小で有用なテストを書いてみてください。その習慣を公式のブロックコーディングの練習にも持ち帰りましょう。小さくて予測しやすい例が、長いプログラムが何を前提にしているかを知るための最短の方法になることがよくあります。
情報源と参考資料
- Roblox Early Career — 練習用の体験とアセスメントのインターフェースの公式な対応関係、およびサポートの案内。
- Coding Cookies by Assessment Tools — Robloxがリンクしている体験。説明から、時間制限もスコアもない練習であることがわかります。
- 新しい場面でMarsのヘルパーが失敗した、という候補者の報告 — 2026年8月の自己申告であり、公式の課題仕様ではありません。
- Roblox SWE OAに関する議論 — 2026年8月の個人の体験談。報告されたマップ数は合格基準ではありません。
Roblox の面接問題を練習する
Roblox の面接問題を練習する関連記事(英語)
Roblox Robots Assessment: How to Practice Problem Solving and Iteration
Prepare for the Roblox Robots assessment with official practice links, controlled experiments, failure analysis, and clear limits on community scoring claims.
NVIDIA Ignite Internship 2027: Eligibility, Interview Process, and Preparation
NVIDIA Ignite Internship 2027 guide: eligibility, application timing, interview stages, resume tips, coding preparation, and current official updates.
Stripe SWE Intern OA 2027: One Long Coding Problem, Input Parsing, and Clean Code
Stripe SWE Intern OA 2027 guide to the reported 60-minute coding problem, parsing, hidden tests, clean code, practice questions, and next rounds.
Capgemini AI-Assisted Coding Assessment: Practice Debugging, Feature Changes, and Verification
Prepare for reported Capgemini AI-assisted coding variants with an original debugging task, owner-filter feature, bounded prompts, and regression checks.